-
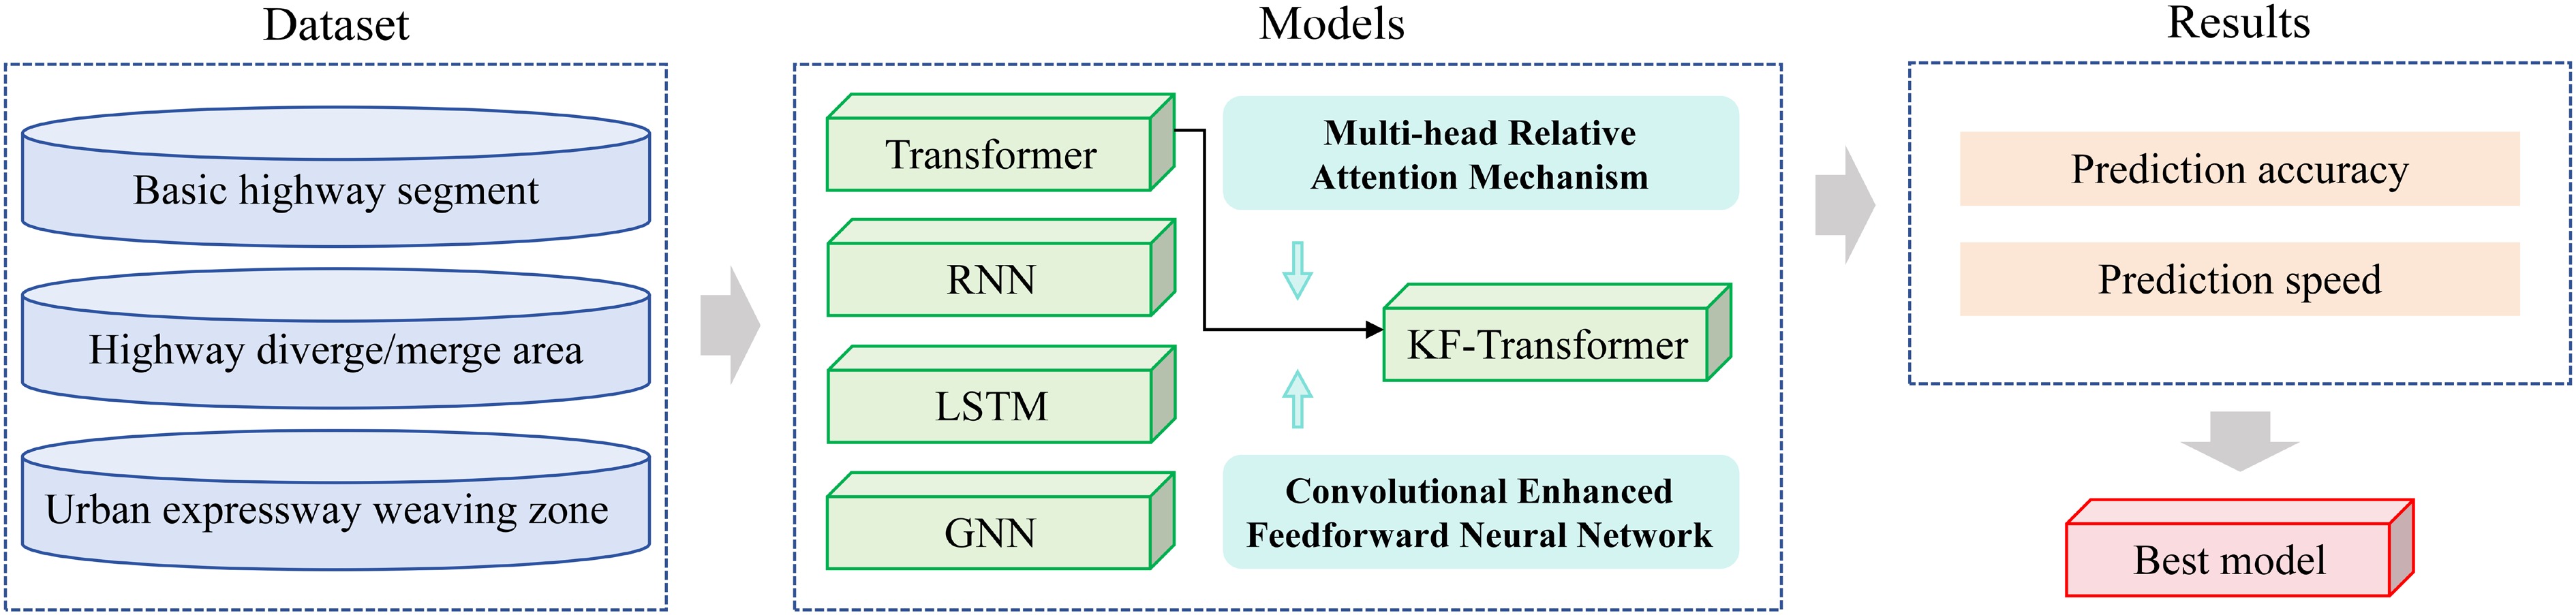
Figure 1.
Flowchart showing the present study.
-
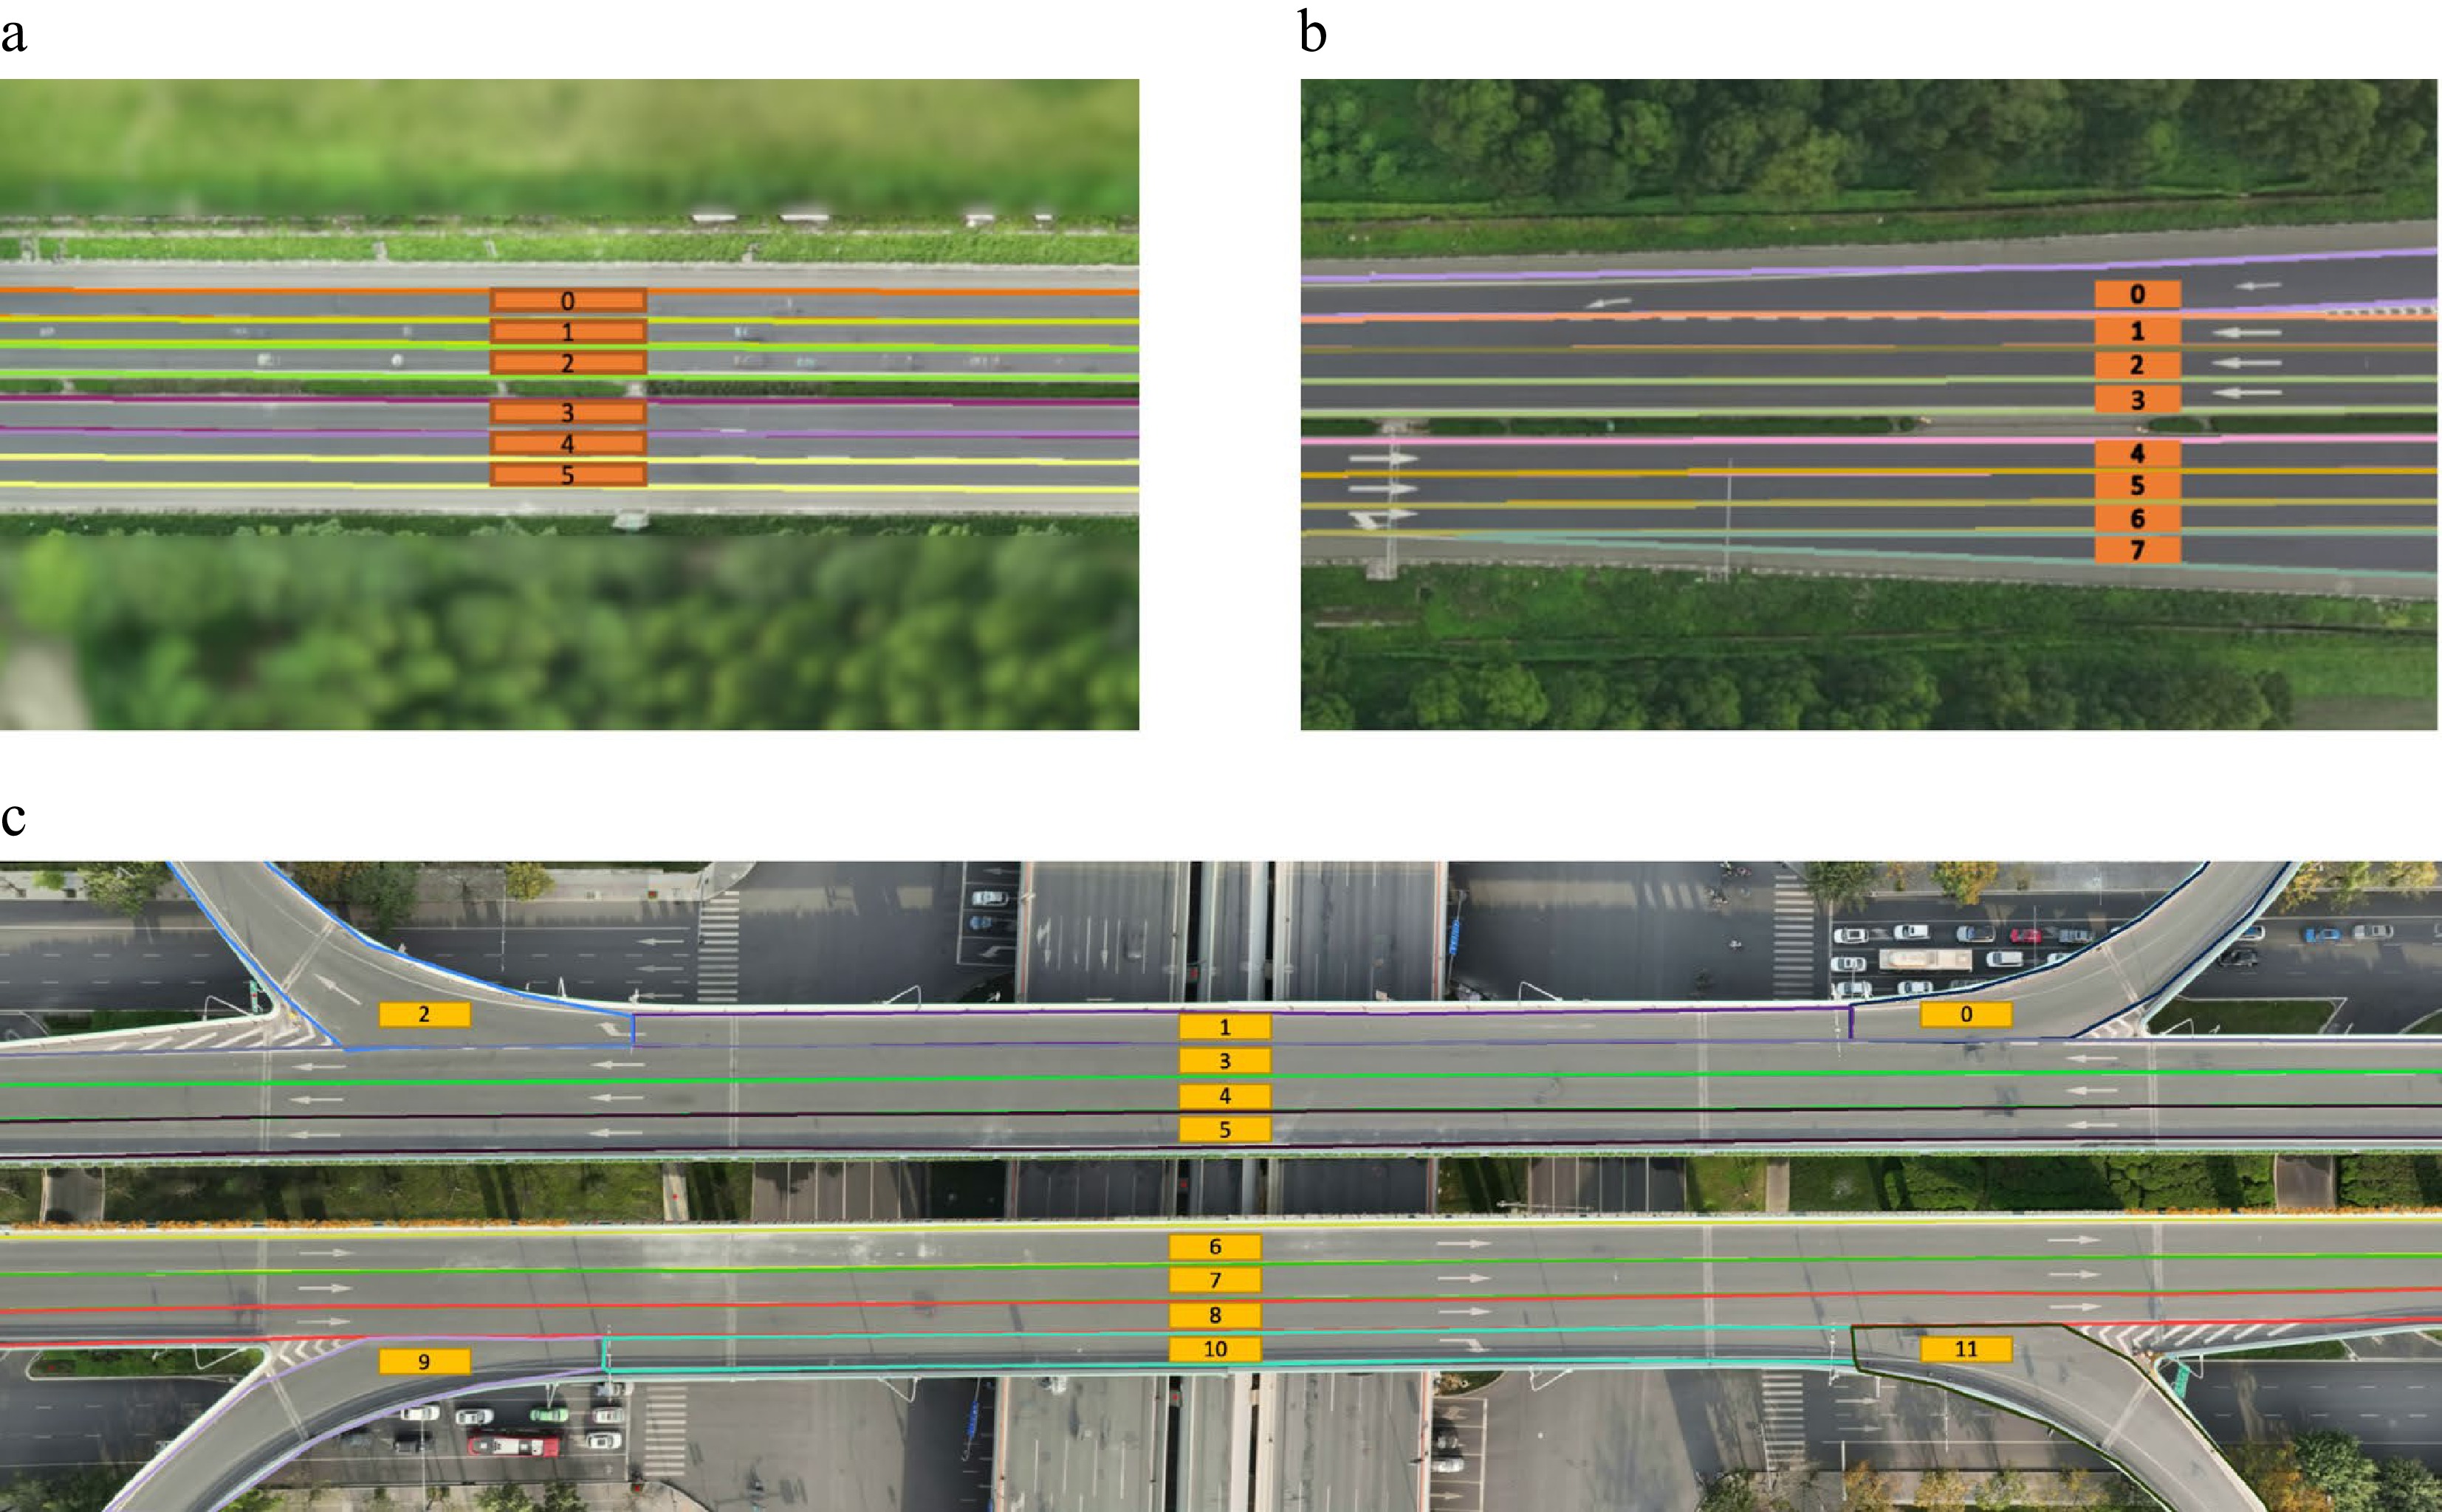
Figure 2.
Presentation of the three scenarios. (a) Basic highway segments. (b) Highway merge/diverge areas. (c) Urban expressway weaving zones.
-
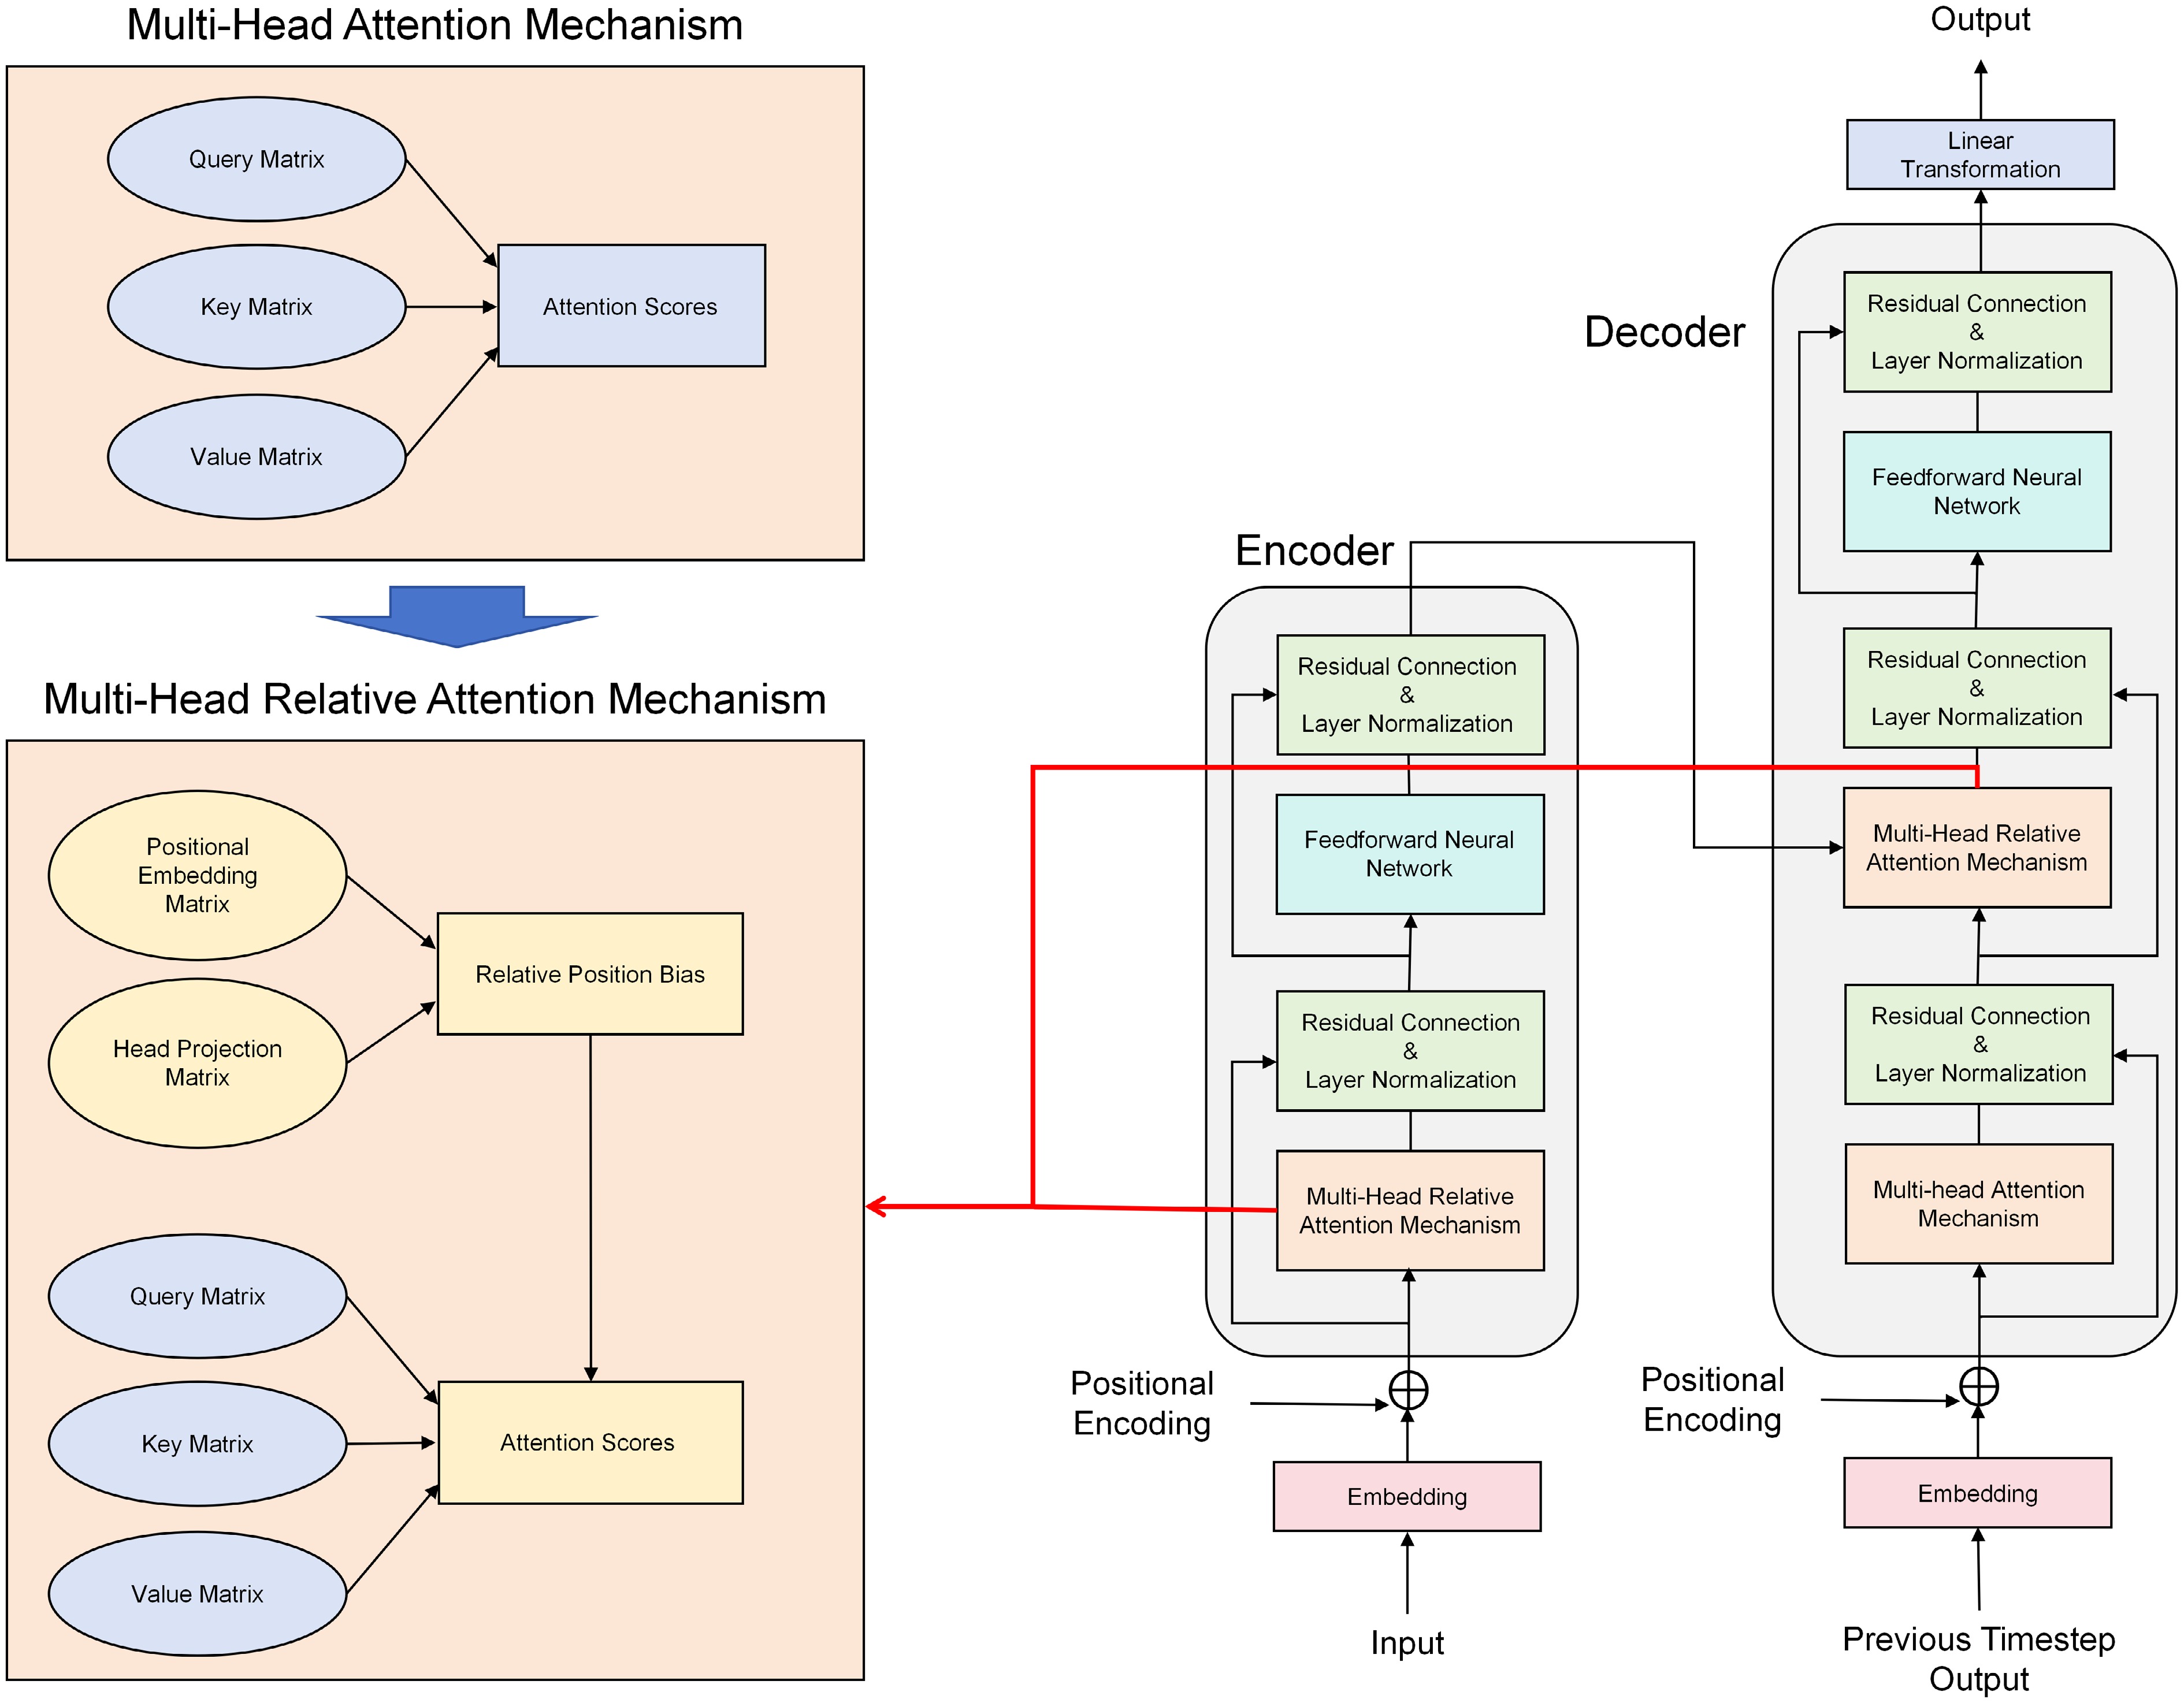
Figure 3.
Multi-head relative attention mechanism.
-
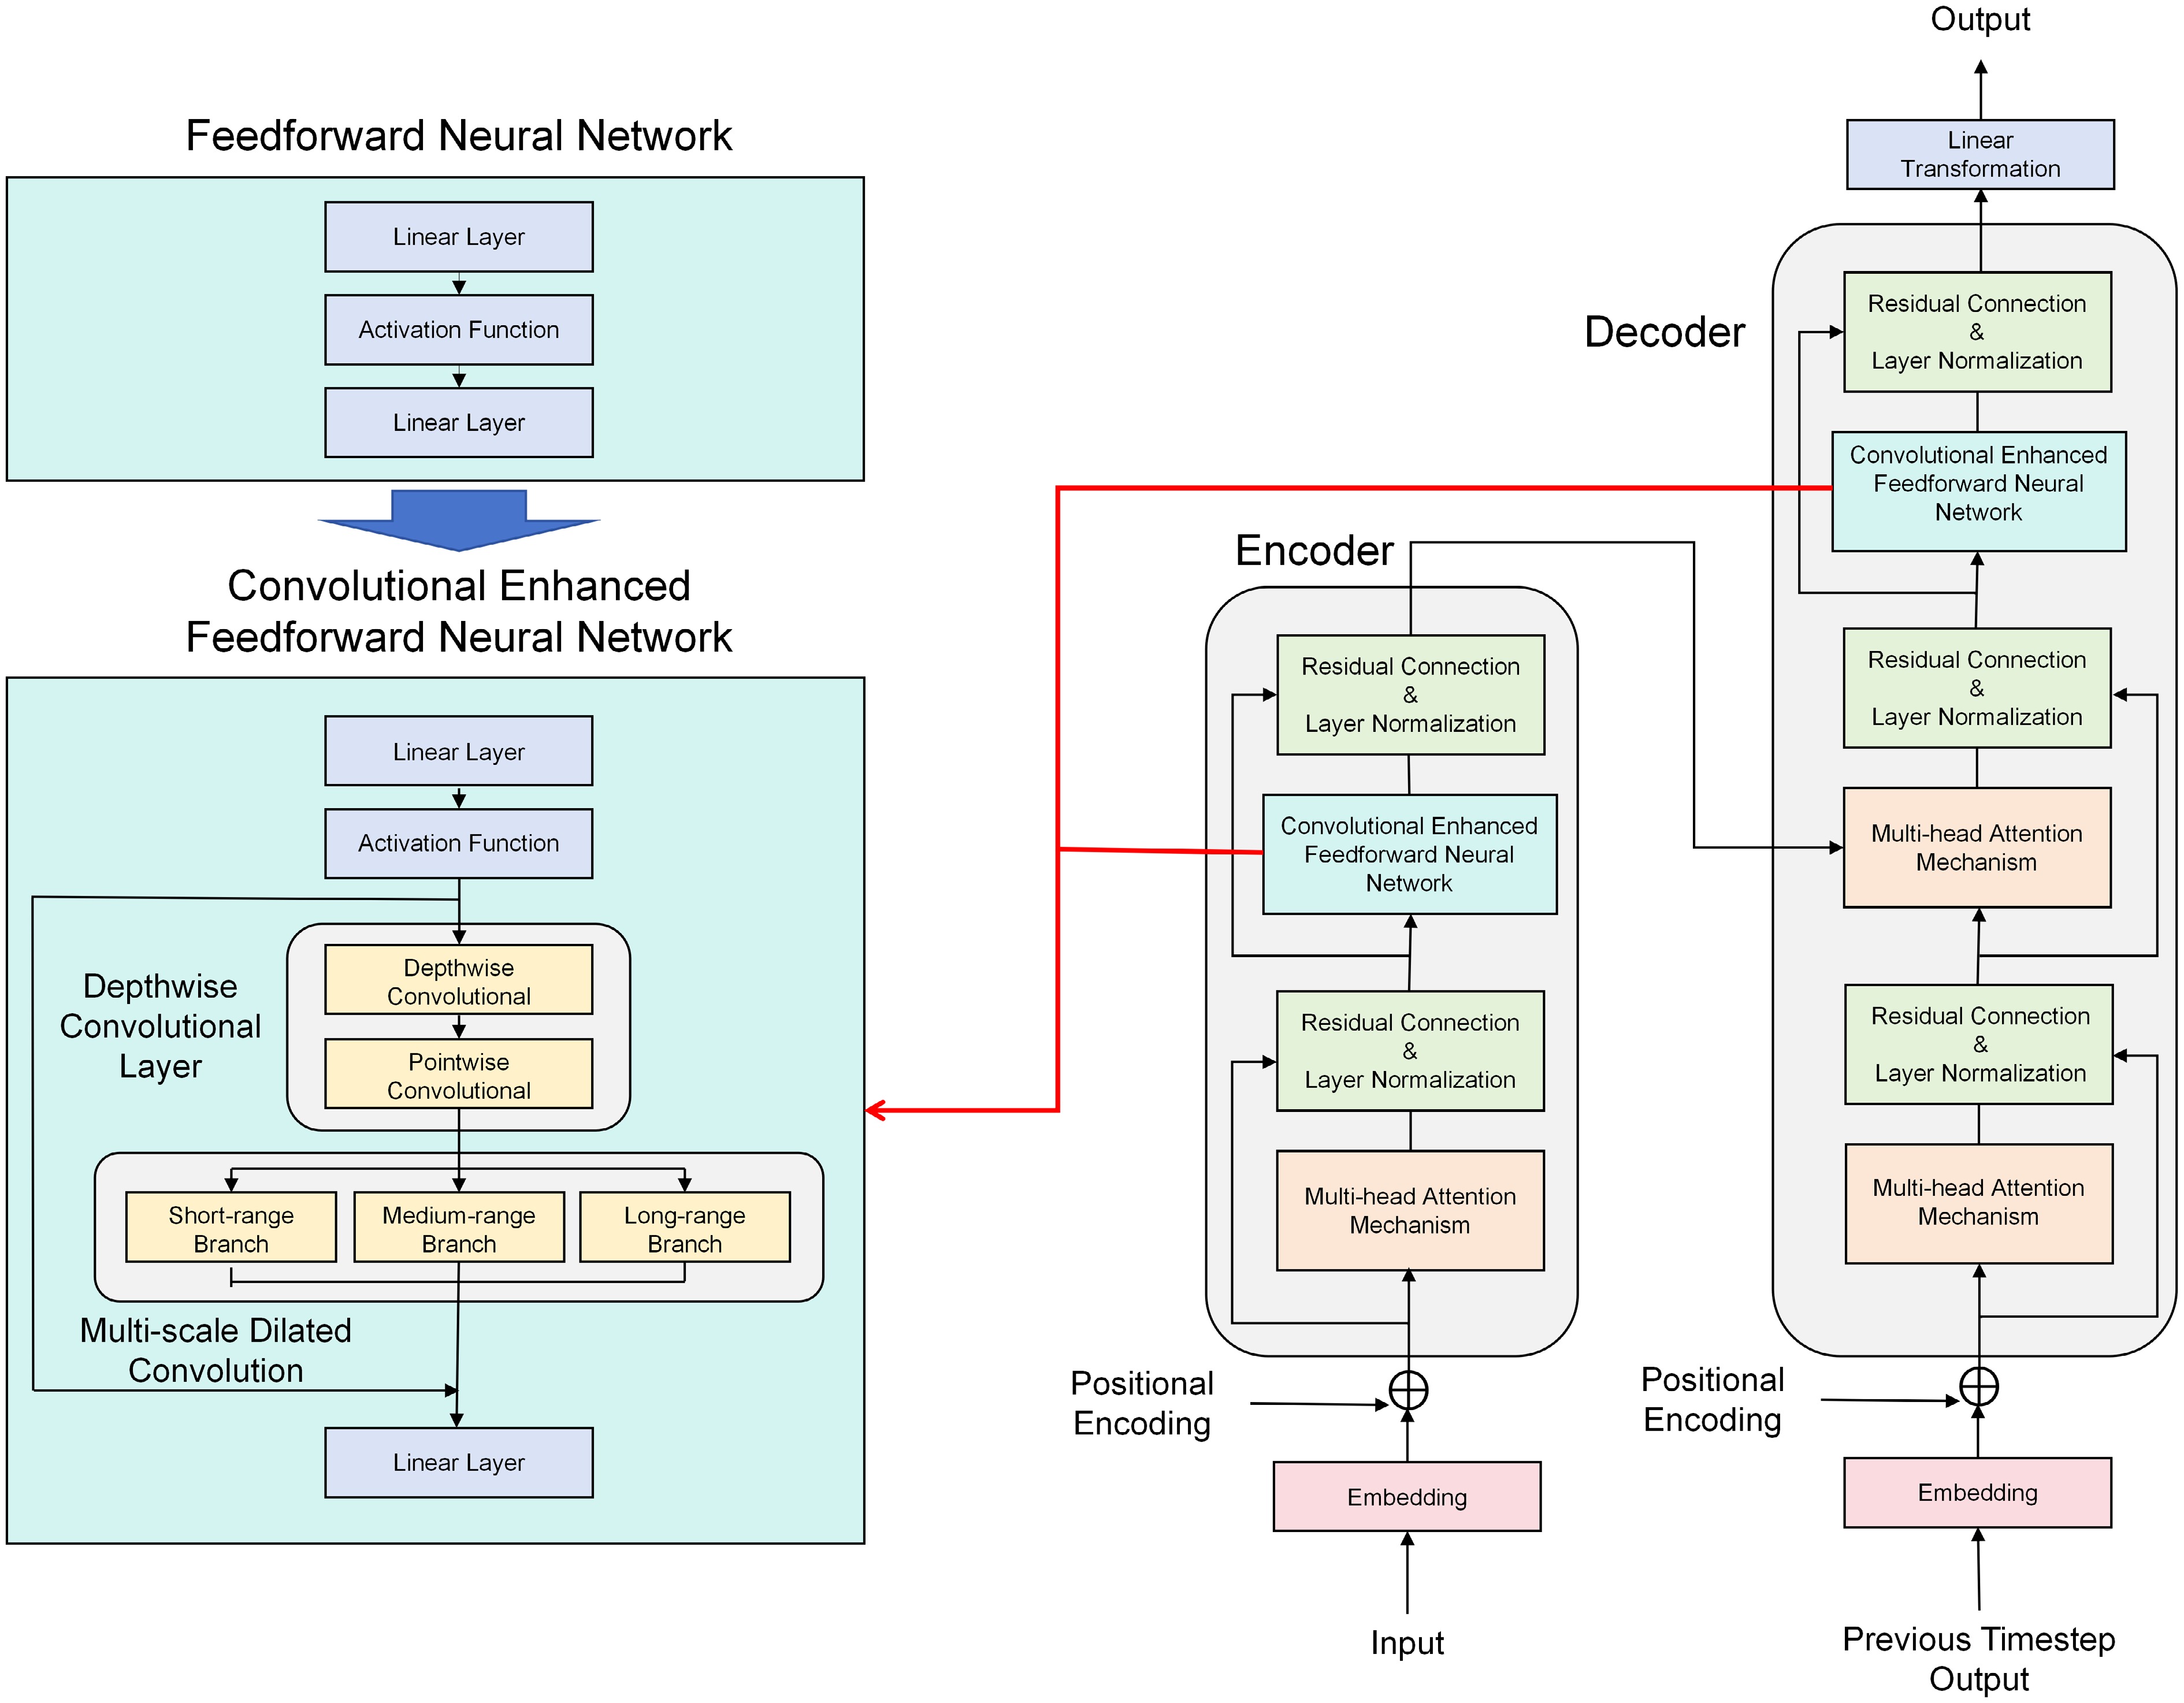
Figure 4.
Convolution-enhanced feedforward neural network.
-
Road scenario Training set Test set Total Basic highway segments 601 257 858 Highway merge/diverge areas 451 193 644 Urban expressway weaving zones 246 105 351 Table 1.
The number of vehicles in each road scenario.
-
Models Highway basic segments Highway merge/
diverge areasUrban expressway weaving zones RNN 2.15 2.40 2.86 LSTM 2.11 2.37 2.83 GNN 2.12 2.34 2.75 Transformer 2.08 2.35 2.73 KF-Transformer 1.93 2.07 2.33 Table 2.
Performance of various deep learning models in vehicle trajectory prediction across different scenarios.
-
Models Time (ms) RNN 22 LSTM 37 GNN 65 Transformer 71 KF-Transformer 75 Table 3.
Efficiency of vehicle trajectory prediction by various deep learning models.
-
Models Highway basic
segmentsHighway merge/
diverge areasUrban expressway
weaving zonesTransformer 2.08 2.35 2.73 Transformer-multi-head relative attention mechanism 1.95 2.11 2.45 Transformer-convolution enhanced feedforward neural network 1.97 2.16 2.40 KF-Transformer 1.93 2.07 2.33 Table 4.
Ablation experiments of the KF-Transformer for vehicle trajectory prediction.
Figures
(4)
Tables
(4)